Praktikum
Auf dieser Seite finden Sie die Übersicht und Materialien zu allen Praktikumsaufgaben des Moduls Cyber-Physische Systeme (CPS).
👥 Organisation & Durchführung
Die Praktika werden in 3er-Teams durchgeführt. Jedes Team absolviert im Laufe des Semesters insgesamt vier Praktikumsaufgaben:
- Drei einführende Praktika (Einführung)
- Ein fortgeschrittenes Praktikum (Fortgeschritten)
🟢 Einführende Praktika (Einführung)
Deep Robotics Lite3 LiDAR (Inbetriebnahme, Fernsteuerung & ROS Integration)
In diesem einführenden Praktikum lernen die Studierenden die Grundlagen des vierbeinigen Laufroboters (Quadruped) Deep Robotics Lite3 LiDAR kennen. Sie führen die sichere Inbetriebnahme durch, steuern den Roboter über die mitgelieferte Handheld-Fernsteuerung (Controller) in verschiedenen Laufmodi und stellen eine Netzwerkanbindung zu einem Ubuntu-Hostrechner her, um ROS / ROS 2-Topics (wie /cmd_vel, /odom, /joint_states und /imu/data) über CLI-Tools und ein eigenes Python-Skript auszulesen.
Genutzte Hardware: Deep Robotics Lite3 LiDAR (Vierbeiniger Laufroboter / Quadruped)  Quelle / Bildnachweis: Deep Robotics Lite3 Produktseite
Kalman-Filter 2D Lokalisierung
Im Rahmen dieses Praktikums wird ein 2D-Kalman-Filter zur präzisen Lokalisierung eines autonom fahrenden Fahrzeugs in der fotorealistischen Simulationsumgebung AirSim (Neighborhood) entwickelt. Die Studierenden verarbeiten verrauschte GPS-, IMU- und Odometriedaten, um den Systemzustand fortlaufend zu schätzen und im Echtzeit-Plot zu evaluieren.
Genutzte Hardware / Simulation: AirSim 2D Simulation (Simuliertes Fahrzeug) 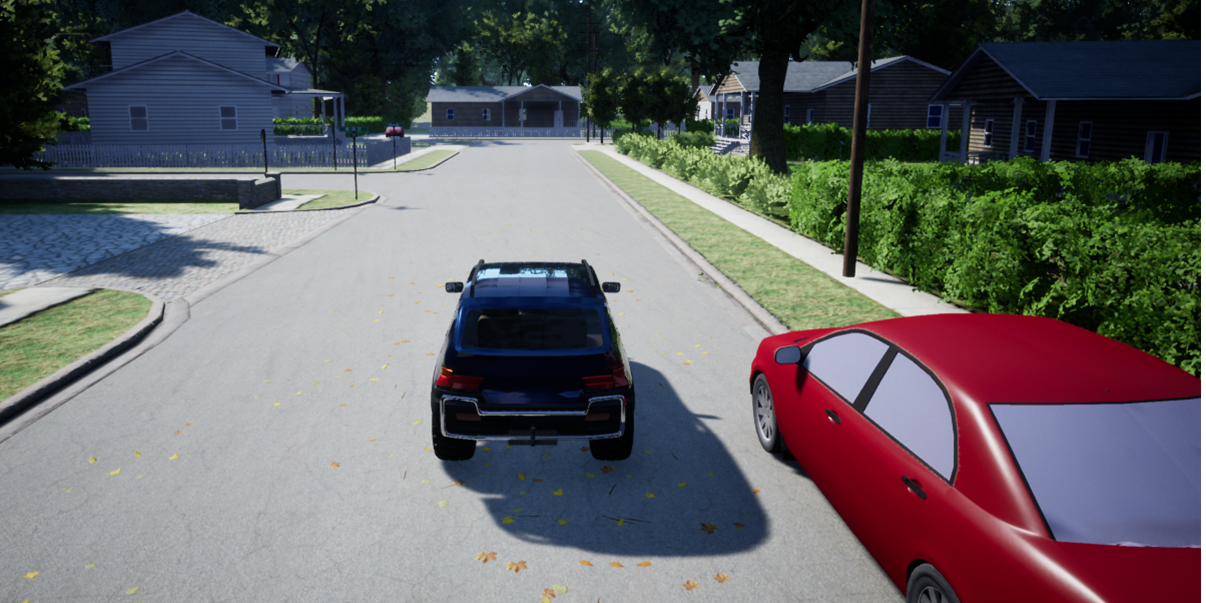
Download
Laden Sie das Quellcode-Paket für das Praktikum herunter:
LIMO Cobot Einführung (Inbetriebnahme, App & Demos)
In diesem einführenden Praktikum lernen die Studierenden die Grundlagen des mobilen Robotersystems AgileX LIMO Cobot kennen. Sie richten die Steuerung per Mobile App ein, stellen eine Remote-Desktop-Verbindung via NoMachine her und führen praktische Demos zur 2D-Kartierung (SLAM) sowie optischen Texterkennung (Vision Text Recognition) durch.
Genutzte Hardware: AgileX LIMO Cobot (Mobiles Robotiksystem)  Quelle / Bildnachweis: AgileX Robotics LIMO Cobot
Niryo NED2 Fertigungsprozess
In diesem Praktikum erstellen die Studierenden einen automatisierten Industrie-Fertigungsprozess mit dem kollaborativen 6-Achs-Roboterarm Niryo NED2. Unter Verwendung der Python-API (pyniryo) wird eine Werkstück-Aussortierung mit dem Niryo Vision-Set (Farberkennung) und einem Infrarot-Sensor-gesteuerten Förderband umgesetzt.
Genutzte Hardware: Niryo NED2 (Kollaborativer 6-Achs-Roboterarm)  Quelle / Bildnachweis: Niryo NED2 Offizielle Dokumentation
Download
Laden Sie das Quellcode-Paket für das Praktikum herunter:
Raspberry Pi 5 & AI HAT+ 2 (Edge-AI & LLMs)
In diesem Praktikum evaluieren die Studierenden moderne Edge-AI-Hardwarebeschleunigung auf dem Raspberry Pi 5 in Kombination mit dem Raspberry Pi AI HAT+ 2 (26 TOPS Hailo-8 NPU). Das Praktikum umfasst zwei zentrale Kernaufgaben: (1) Echtzeit-Objektdetektion im Kamerastream (Intel RealSense D415) mittels Ultralytics YOLO (YOLOv8 / YOLOE / YOLO26) und (2) die lokale Ausführung generativer Sprachmodelle (LLMs wie Llama-3.2-1B oder Qwen2.5-1.5B) via Hailo GenAI, inkl. Messung der Inferenzrate (FPS bzw. Tokens/s) und Systemauslastung.
Genutzte Hardware: Raspberry Pi 5, Raspberry Pi AI HAT+ 2 (Hailo-8 NPU) & Intel RealSense D415
TurtleBot 4 & ROS 2
Dieses Praktikum vermittelt die Grundlagen verteilter Robotiksysteme in Robot Operating System 2 (ROS 2 Humble) auf dem TurtleBot 4. Die Studierenden entwickeln eigene Python-Nodes (rclpy), arbeiten mit Publish-Subscribe-Topics sowie Services und steuern Roboter kinematic-basiert in der Simulation und auf realer Hardware.
Genutzte Hardware: TurtleBot 4 (Mobiles Robotiksystem)  Quelle / Bildnachweis: TurtleBot 4 User Manual (Clearpath Robotics / Open Robotics)
Download
Laden Sie das Quellcode-Paket für das Praktikum herunter:
Turtle Train (Multi-Roboter Formationsfahrt mit TF2)
In diesem Praktikum setzen die Studierenden das ROS 2 TF2 Transformations-Framework zur Realisierung einer Mehrroboter-Formationsfahrt (Turtle Train) ein. Auf Basis der beliebten ROS-Videoreihe von Shawn Hymel (DigiKey) entwickeln die Studierenden TF2 Broadcaster und Listener zur dynamischen Abstandskontrolle in der Turtlesim-Simulation sowie auf realen mobilen Robotern (TurtleBot 4 und LIMO Cobot).
WidowX-250s Roboterarm
Dieses Praktikum behandelt die kinematiche Modellierung und Steuerung des hochpräzisen 6DOF-Roboterarms WidowX-250s von Interbotix. Mittels Interbotix Python SDK berechnen die Studierenden Vorwärts- und Inverse Kinematik, planen dreidimensionale Trajektorien und setzen Pick-and-Place-Manöver um.
Genutzte Hardware: WidowX-250s (6DOF Roboterarm) 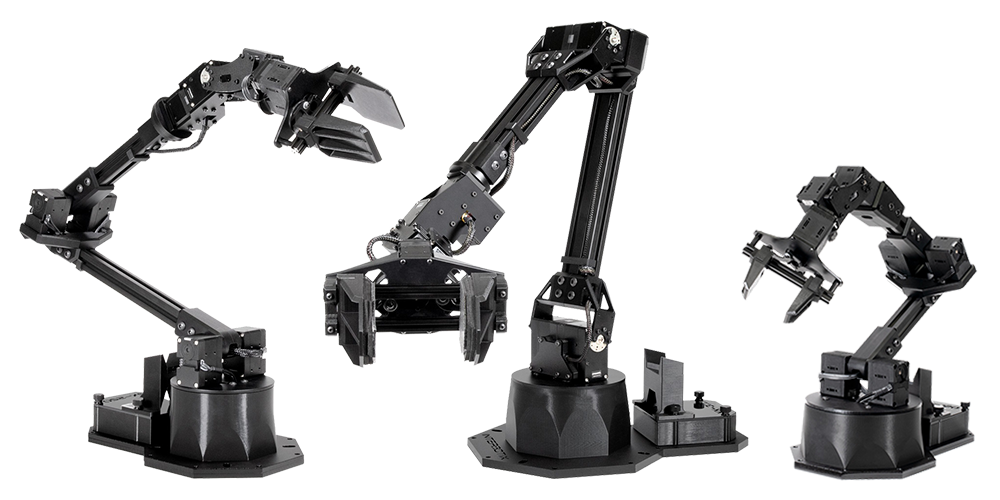 Quelle / Bildnachweis: Interbotix X-Series Manipulators Documentation (Trossen Robotics)
Download
Laden Sie das Quellcode-Paket für das Praktikum herunter:
🚀 Fortgeschrittene Praktika (Fortgeschritten)
Embedded AI & Robotik mit Arduino
In diesem Praktikum entwickeln die Studierenden eine verteilte, intelligente Roboterzelle zur automatisierten Bearbeitung. Ein Arduino Nicla Sense ME erfasst Lagedaten am Greifer des WidowX-250 via TinyML (Edge Impulse), während ein Arduino Portenta H7 mit Vision Shield Werkstücke erkennt und den Niryo NED2 über digitale Signale koordiniert.
Genutzte Hardware: Arduino Portenta H7, Portenta Vision Shield & Arduino Nicla Sense ME  Quelle / Bildnachweis: Arduino Docs (Arduino S.r.l.)
LIMO Cobot (Autonomes Greifen & Navigation)
Dieses Praktikum kombiniert mobile Autonomie und Manipulation auf der AgileX LIMO Cobot Plattform. Die Studierenden nutzen 2D-LiDAR zur Raumkartierung (SLAM) und Navigation sowie eine RGB-D-Tiefenkamera zur 3D-Objekterkennung, um Zielobjekte autonom anzufahren und mit dem integrierten Roboterarm zu greifen.
Genutzte Hardware: AgileX LIMO Cobot (Mobile Manipulationsplattform) Quelle / Bildnachweis: AgileX Robotics LIMO Cobot
Download
Laden Sie das Quellcode-Paket für das Praktikum herunter:
LIMO Überholt TurtleBot
In dieser Praktikumsaufgabe wird ein dynamisches Roboter-Interaktionsszenario zwischen dem LIMO Cobot und dem vorausfahrenden TurtleBot 4 umgesetzt. Der LIMO Cobot schätzt mittels Sensorik kontinuierlich die Geschwindigkeit des TurtleBots, berechnet eine Trajektorienprognose und führt bei gewähltem Abstand ein synchronisiertes Überholmanöver mit Wende- und Einscherphase durch.
Genutzte Hardware: AgileX LIMO Cobot & TurtleBot 4 Quelle / Bildnachweis: TurtleBot 4 User Manual (Clearpath Robotics / Open Robotics)
Download
Laden Sie das Quellcode-Paket für das Praktikum herunter:
Niryo Objektdetektion & Turmbau
Dieses Praktikum vereint Computer Vision, Deep Learning und kollaborative Robotik für eine Sortier- und Stapelaufgabe. Die Studierenden trainieren ein Convolutional Neural Network (CNN / Transfer Learning) zur Erkennung verschiedener Objektklassen mit dem Niryo Vision-Set, ermitteln Objekthöhen über eine Overhead RealSense D435 Tiefenbildkamera und bauen mit dem Niryo NED2 gestapelte Türme auf.
Genutzte Hardware: Niryo NED2 & Intel RealSense D435 Quelle / Bildnachweis: Niryo NED2 Offizielle Dokumentation
Download
Laden Sie das Quellcode-Paket für das Praktikum herunter:
TurtleBot Orientierungsschätzung (Kalman)
In dieser Aufgabe wird der TurtleBot 4 um einen externen Sensorknoten (Arduino Nicla Sense ME) mit 6-Achs-IMU und Magnetometer erweitert. Die Studierenden implementieren ein Kalman-Filter zur Echtzeit-Orientierungsschätzung (Gierwinkel / Quaternion) und vergleichen die Schätzergebnisse grafisch mit der internen TurtleBot-Odometrierelation.
Genutzte Hardware: TurtleBot 4 & Arduino Nicla Sense ME  Quelle / Bildnachweis: Arduino Docs (Arduino S.r.l.)
TurtleBot Pfadplanung & SLAM
Dieses Praktikum beinhaltet die vollständige Navigationspipeline autonomer mobiler Roboter von der Kartierung bis zur Bewegungsplanung. Nach der Erstellung eines Occupancy Grids mit slam_toolbox diskretisieren die Studierenden den Raum als Suchgraph und implementieren sowie visualisieren Suchalgorithmen (Dijkstra und A*) im Vergleich zu ROS 2 Nav2.
Genutzte Hardware: TurtleBot 4 (Mobiles Robotiksystem) Quelle / Bildnachweis: TurtleBot 4 User Manual (Clearpath Robotics / Open Robotics)